Создание сложной системы навигации для социально значимого проекта.
Живая версияЗадача
Создать систему навигации с помощью Three.js и математики.
Моя роль
Фронтенд разработка и другие инжереные решения.
Введение
Главная идея проекта — рассказать историю людей и их борьбы в тюрьме Эвин. Концепция заключалась в том, чтобы объединить сгенерированные ИИ визуалы, звук, 3D-пространство и анимации, создав визуально-интерактивный нарратив.
Самой сложной частью было найти общий формат результата. В таких проектах критически важно поддерживать плотную и эффективную коммуникацию между дизайном и разработкой, потому что идеи дизайнеров могут требовать частичной или даже полной переработки кодовой базы. У нас так и вышло: мне поручили сделать систему навигации по референсу, и уже на середине, когда навигация была готова, решили полностью переделать её — это отбросило прогресс на несколько недель.
Понимание задачи
Что я подразумеваю под «навигацией»? Это набор методов, формирующих траектории, по которым перемещается камера, иначе говоря — как камера двигается в 3D-пространстве. Представьте комнату с двумя изображениями на противоположных стенах. Нужно дать пользователю понять, что изображения кликабельны, и определить, как будет двигаться камера. Можно, например, управлять как в видеоиграх — WASD или стрелками. Но такой опыт слишком похож на игру, а этого хотелось избежать.
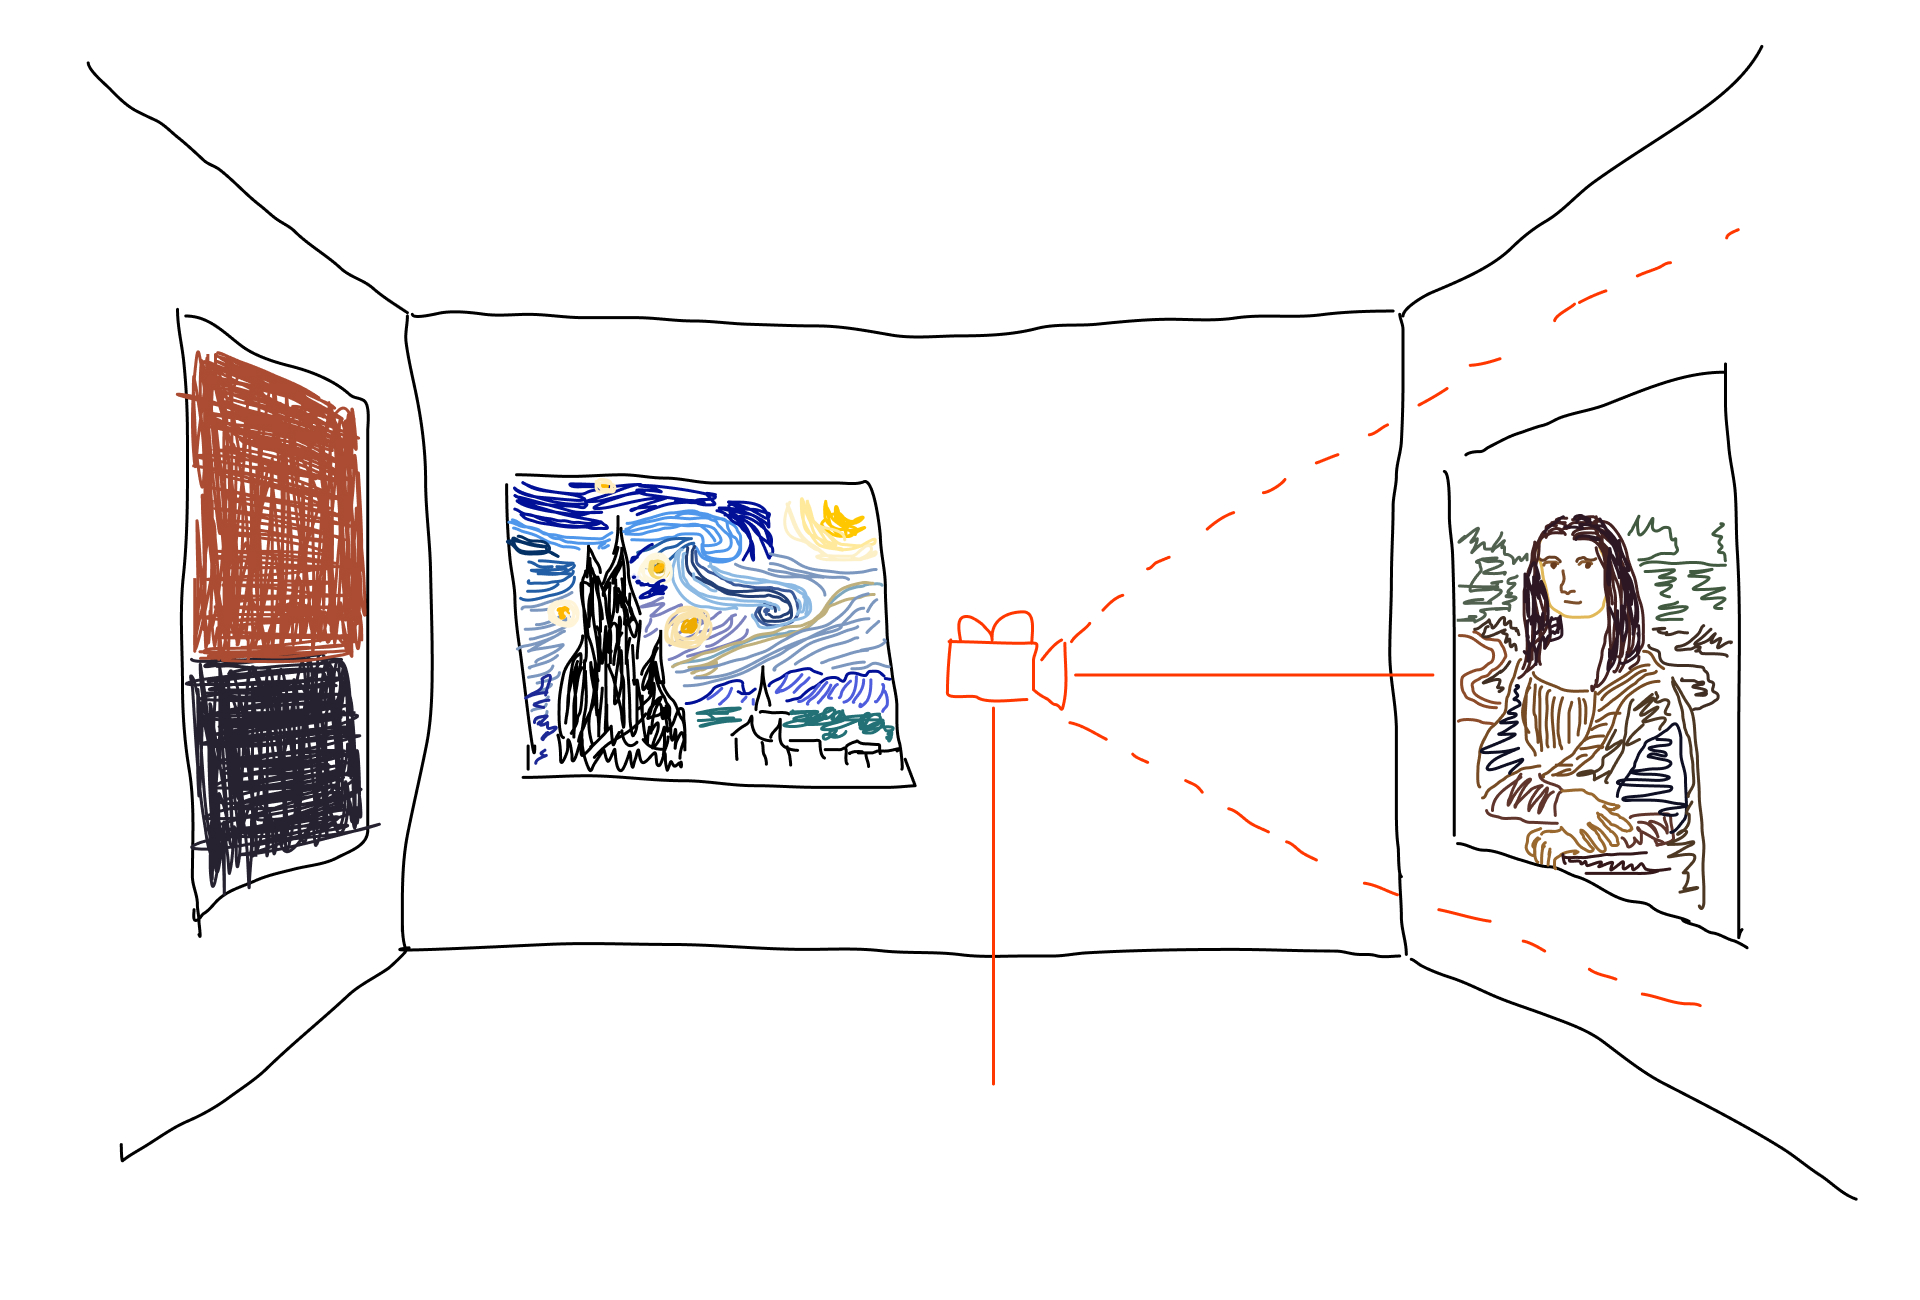
Комната с картинами и камерой.
Первая версия
Анализ
Сначала мне выдали референс, и задача была реализовать похожую систему навигации. Идея: есть сцена и камера, которая движется по пути; на пути — точки остановки для дальнейшего осмотра. При этом у камеры нет полной свободы вращения — только частичной; общее направление задаётся скриптами.
Кривые и позиции
Базовое требование — уметь перемещать камеру вдоль заданного пути. Как это сделать? В Three.js есть класс Curve(), у которого есть методы getPoint() и getPointAt(). Вы вызываете их со значением из диапазона [0; 1], где 0 — начало пути, 1 — конец, и получаете точные координаты соответствующей позиции.
Кривые можно строить по-разному. Один вариант — задать уравнение, как здесь, но это плохо сочетается с «комнатной» сценой и нашим процессом, где изменение окружения потянет переписывание формулы. Другой способ — создать набор точек в пространстве и соединить их CatmullRomCurve3, вручную формируя нужную кривую.
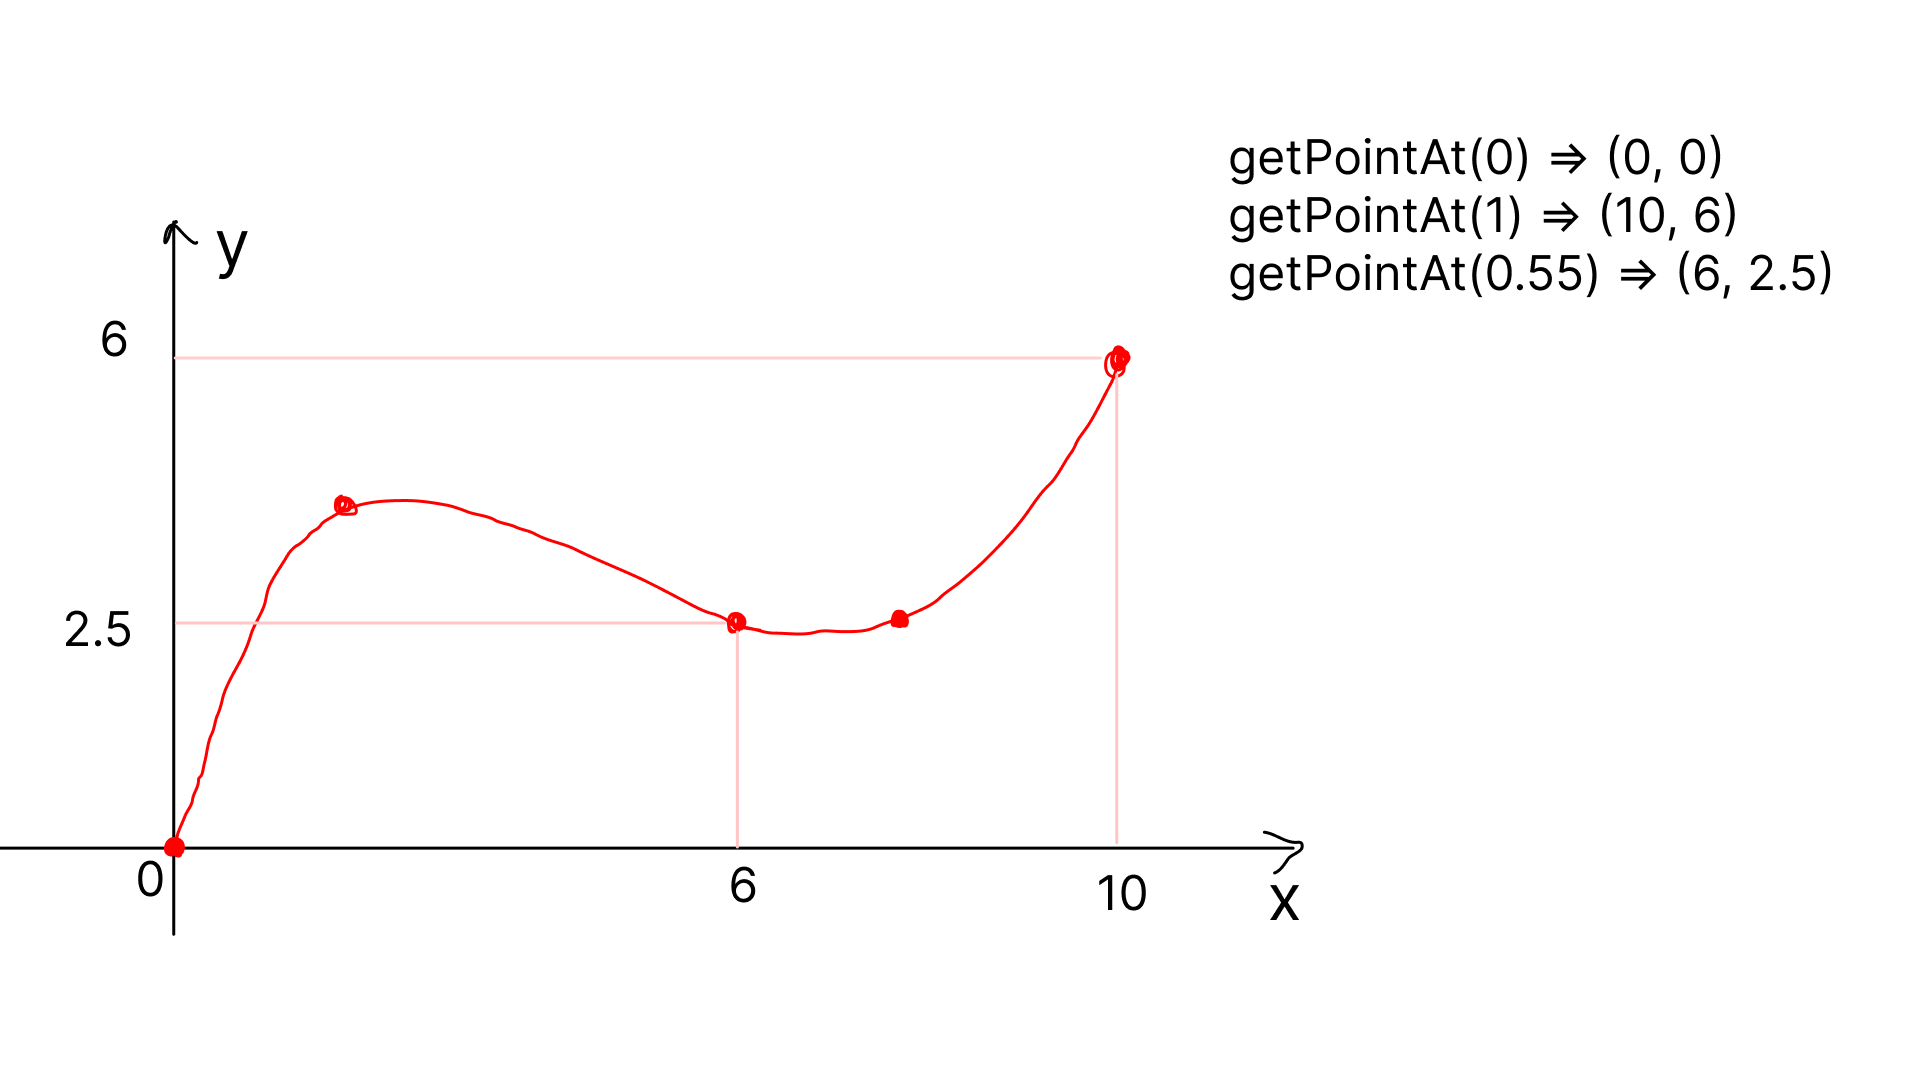
Кривая и getPointAt().
Имея способ получать позиции, остаётся анимировать параметр от 0 до 1 — и объект будет двигаться по кривой. Но одной позиции камеры мало: её нужно направлять. Самый простой способ — создать ещё одну кривую, возвращающую точку, на которую должна смотреть камера, и использовать метод lookAt().
Жёлтая — камера, фиолетовая — цель. Демонстрация движения.
Вращения
Можно заметить, что камера «жёстко» привязана к цели, а хотелось некоторую свободу вращения. В этом минус lookAt(). Обходной путь? Я решил реализовать сам: вычислять угол (назовём его «альфа») между двумя точками и поворачивать камеру на этот угол в каждом кадре. Тогда «альфу» можно изменять в зависимости от позиции курсора.
Как посчитать «альфу»? Тригонометрия! Создаём третью точку, взяв x-координату одной точки и y-координату другой, чтобы получить прямоугольный треугольник. Стороны — разностью координат. sin(α) = противолежащий / гипотенуза, α = arcsin(противолежащий / гипотенуза); гипотенуза — по теореме Пифагора. Так получаем общий угол поворота камеры.
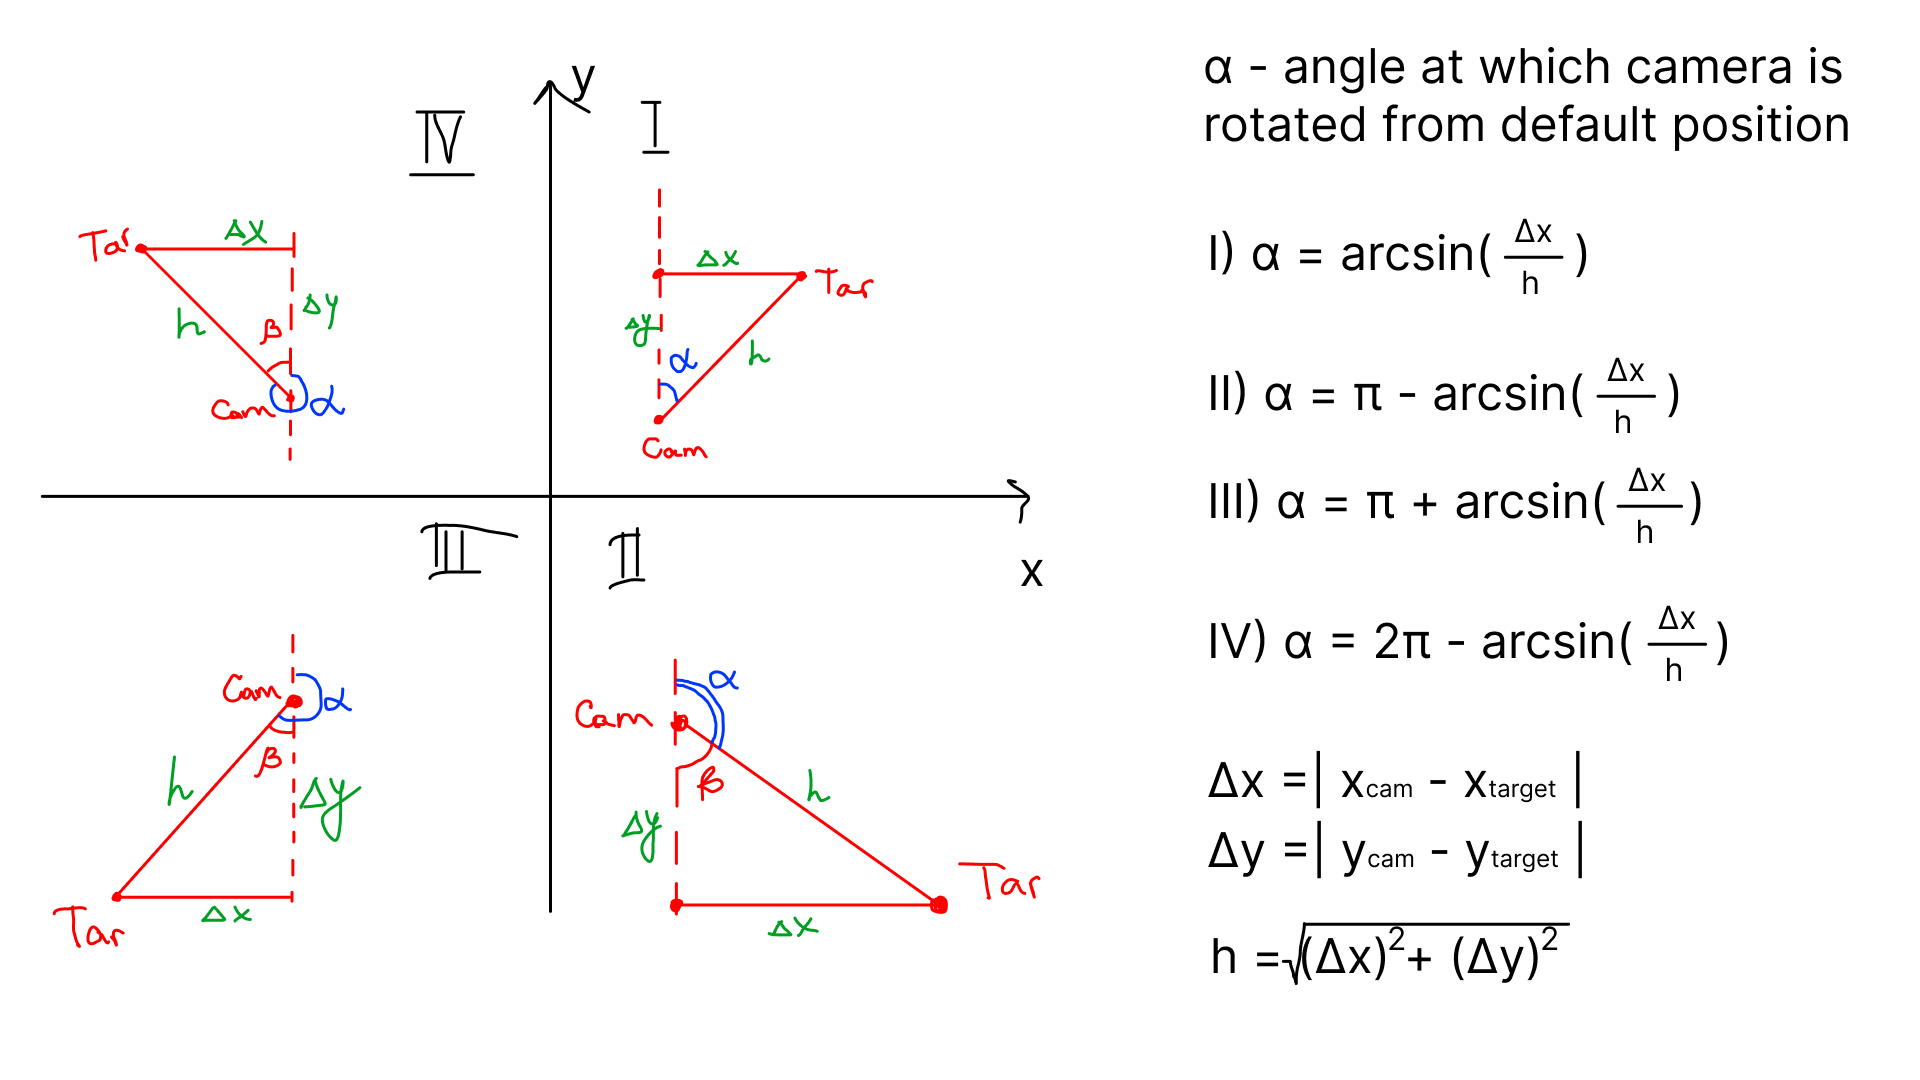
Расчёт угла поворота камеры относительно цели.
Далее берём позицию курсора, нормализуем и маппим в диапазон [-1; 1] — это коэффициент поворота. Умножаем на максимальный угол, например 20°, — и камера может вращаться по горизонтали/вертикали на ±20°. Пусть β — горизонтальный угол, γ — вертикальный. Проблема проявится при вертикальном повороте из-за различий локальных и глобальных осей: если сначала повернуть вокруг локальной оси X, а потом вокруг Y, результат может быть «не как ожидалось». Поэтому горизонтальный поворот делаем вокруг глобальной (да, глобальной) оси, а вертикальный — вокруг локальной.
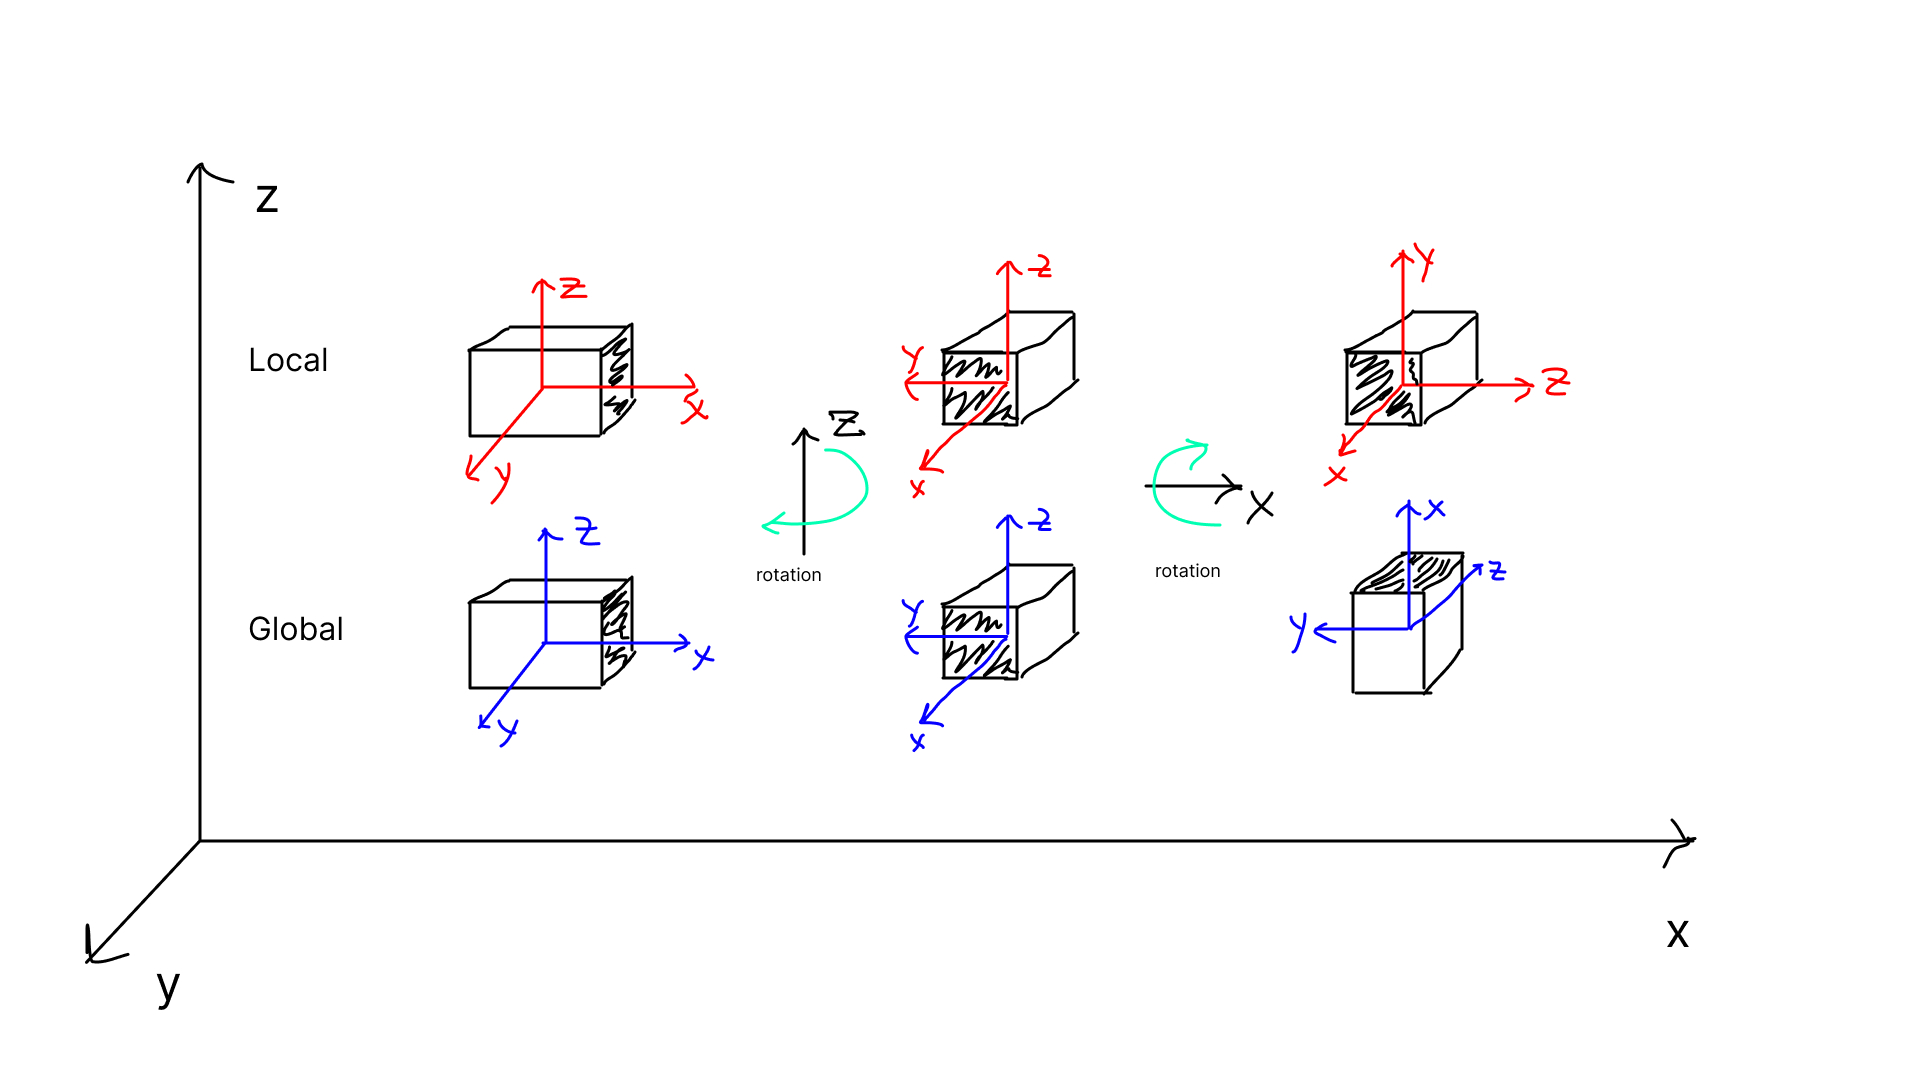
Глобальные и локальные трансформации.
Смешав расчёт вращений и реакцию на курсор, получаем результат.
Демонстрация первой навигации.
Вторая версия
Если открыть проект, видно, что навигация стала иной: по желанию клиента перешли от полностью сценарных путей к опыту наподобие Google Maps Street View. Кратко: в сцене есть точки (spots), и пользователь сам выбирает, куда перейти, чтобы рассмотреть изображения ближе. Точки соединены кривыми. Камера получила полную свободу вращения.
Реализация
Вторая версия проще в реализации: создаём набор точек/путей, которые соединяют споты, и сопоставляем пути со спотами, определяя текущий спот под камерой и кликнутый спот — так получаем нужный путь. Для управления камерой использовали стандартные OrbitControls.
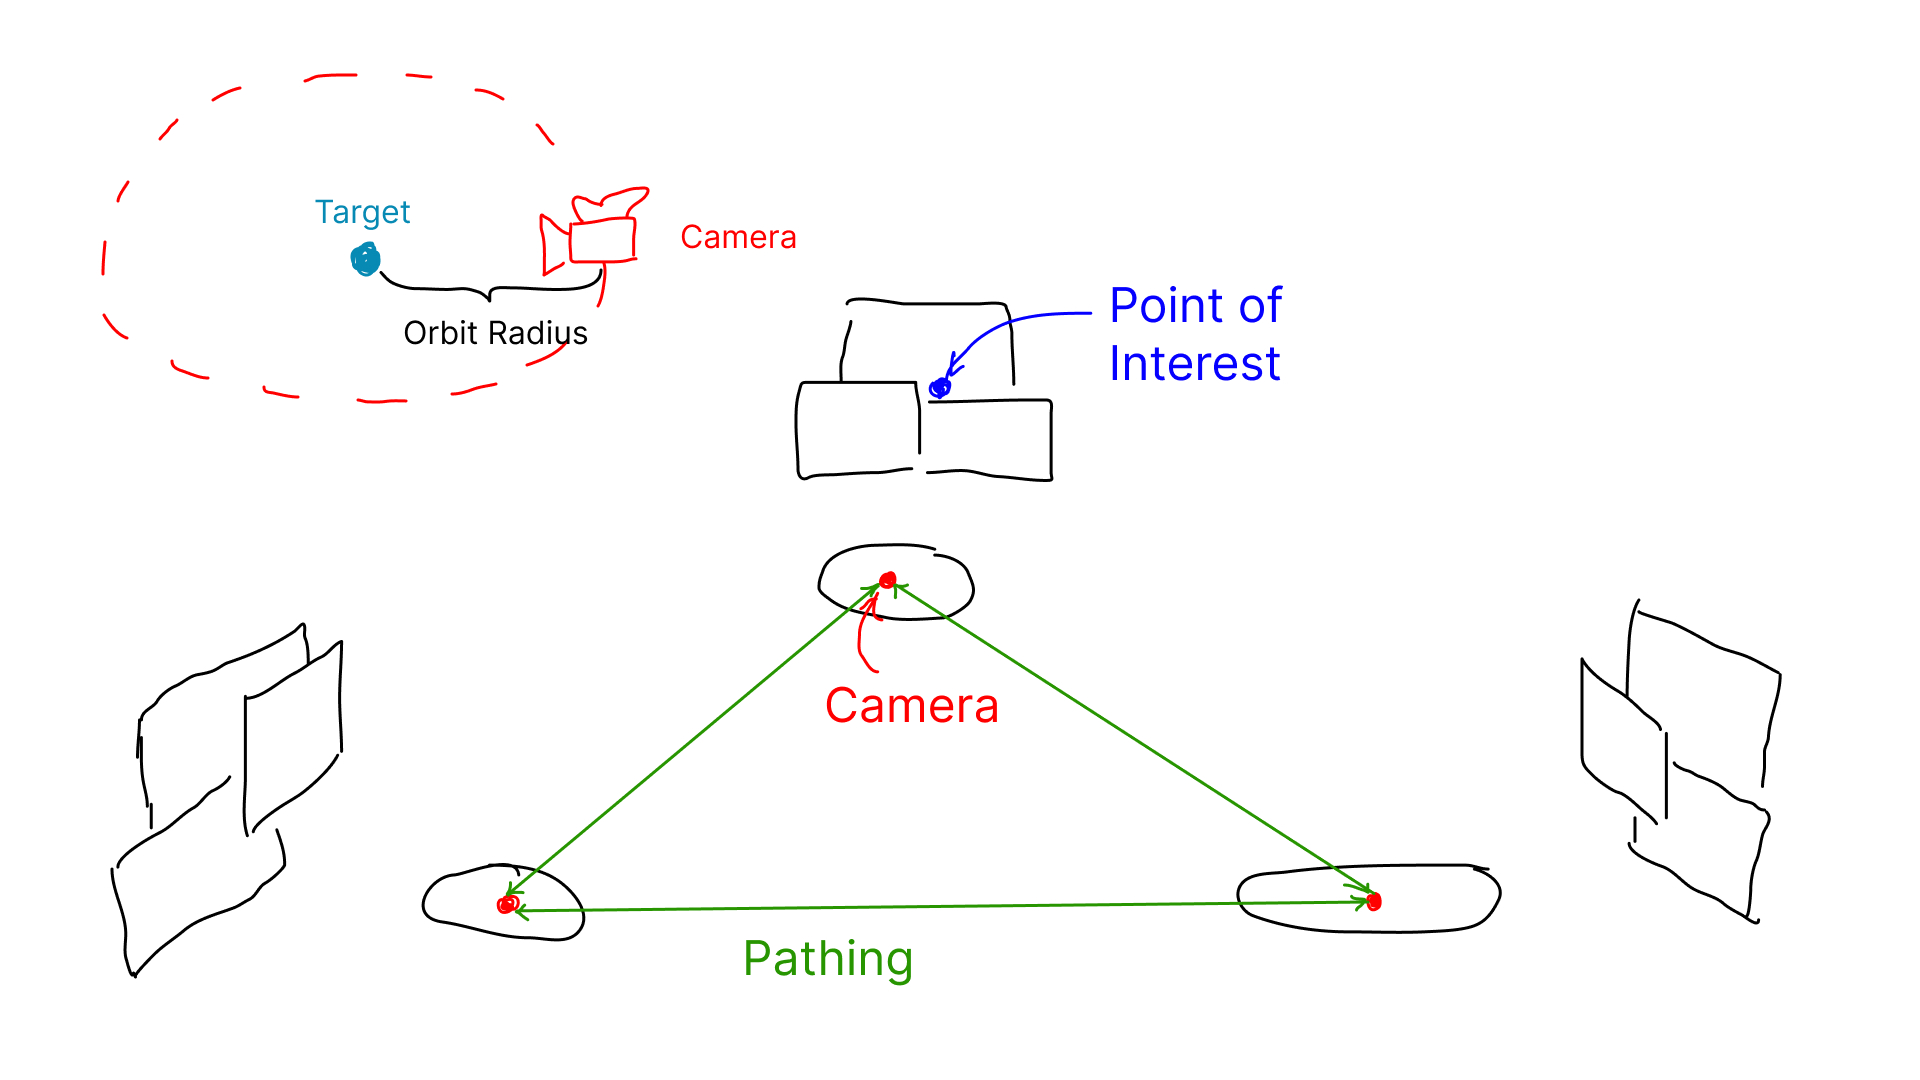
Схема второй версии навигации.
Задача
Простого набора «пути + споты + OrbitControls» недостаточно для идеальной плавности. По запросу добавили сглаженные переходы: камера должна мягко менять направление с исходного на «точку интереса» спота (например, группу изображений). Для этого пришлось понять внутреннее устройство OrbitControls и изменить модуль под наши нужды.
Внутри OrbitControls — это точка (target) в пространстве, вокруг которой «по орбите» движется физическая позиция камеры. Камера смотрит на target через lookAt(), а перетаскивания, зум и панорамирование имитируются движением камеры и/или target.
Чтобы сделать плавный переход, я построил путь от текущего положения target к точке интереса. Но нельзя просто двигать target отдельно от камеры: важно сохранять исходное расстояние между ними. Поэтому после завершения движения target и камеры я возвращаю target из точки интереса в исходное относительное положение к камере — так расстояние остаётся постоянным, когда управление снова у пользователя.
Демонстрация финальной навигации.
Итог
Теперь я лучше понимаю, как математика и движение пересекаются, чтобы оживлять такие интерфейсы. Я не ожидал, что будет столько математики, но в итоге горжусь своим вкладом в проект.